
Los primeros de CETYS en Tokio — All Japan Robot-Sumo Tournament 2024
27 de agosto de 2026 · Por el equipo de FDJ Robotics
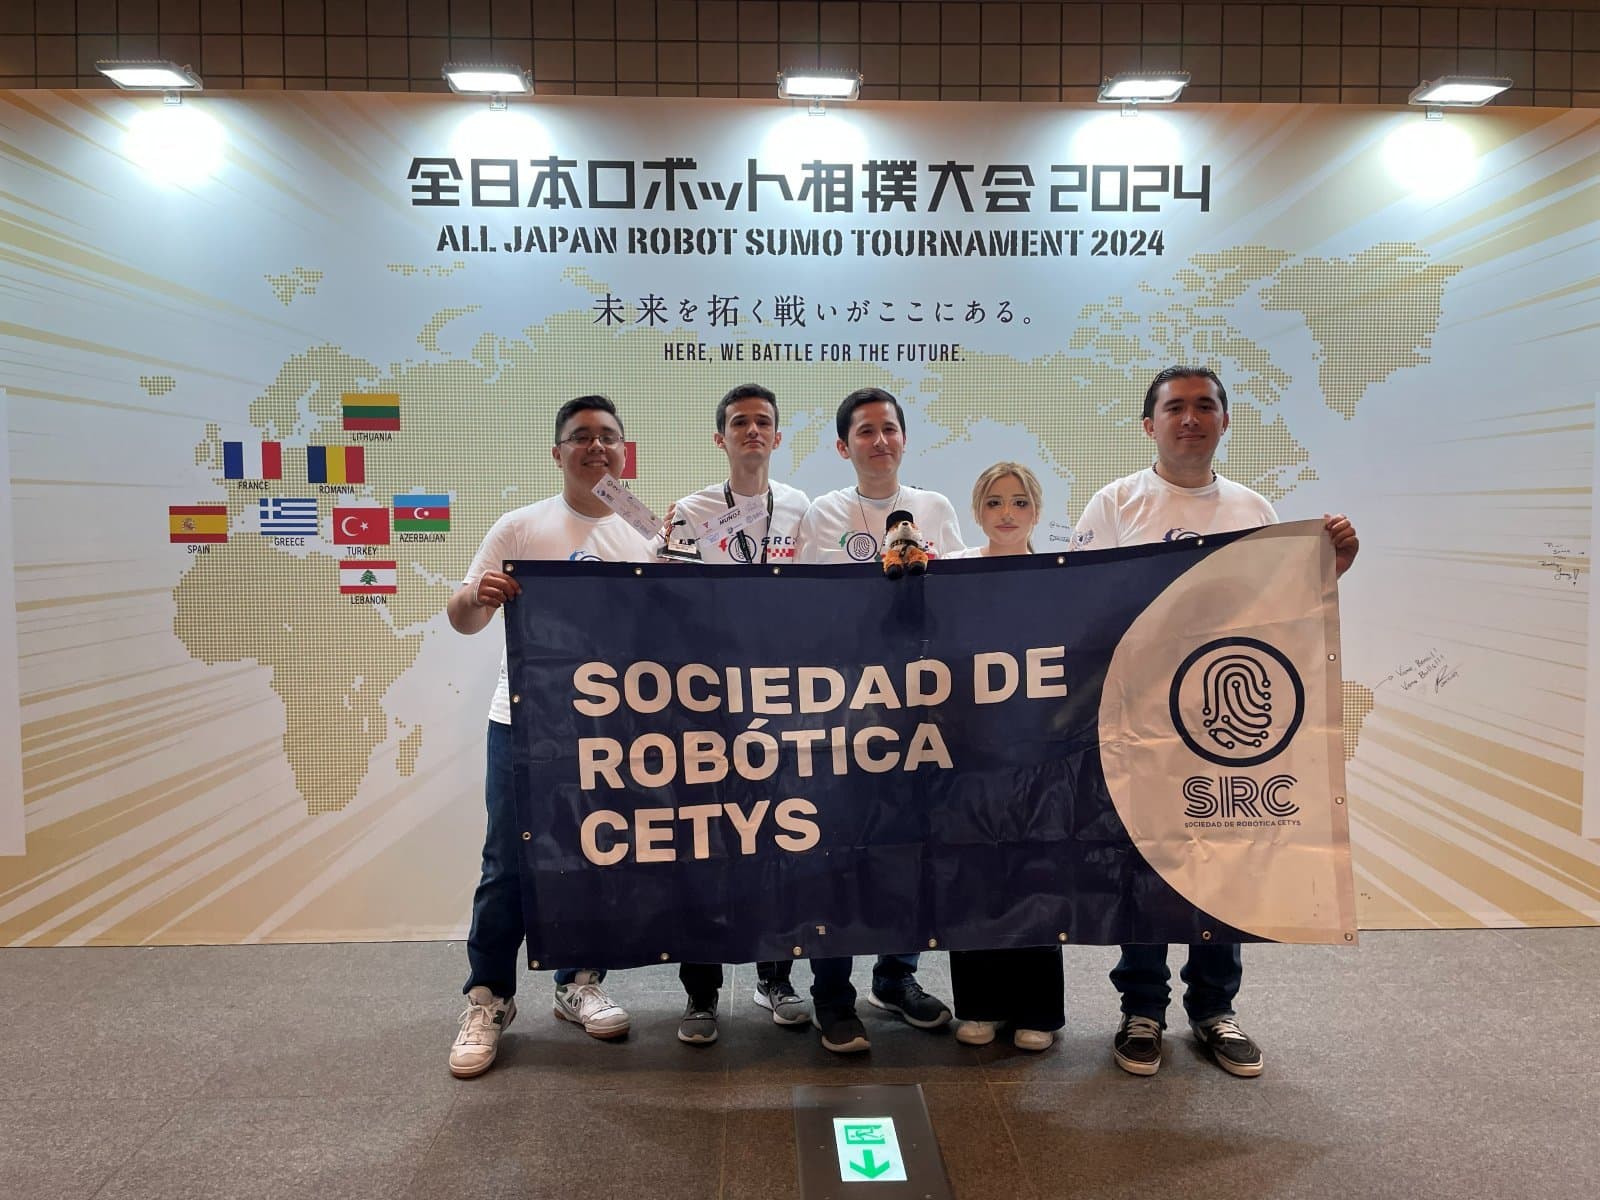
En diciembre de 2024 fuimos el primer equipo de CETYS Universidad en clasificar al All Japan Robot-Sumo Tournament. Del 6 al 8 de diciembre competimos en el Ryōgoku Kokugikan, la arena nacional de sumo de Tokio y sede del torneo de robot sumo más antiguo y exigente del mundo. No volvimos con podio. Volvimos con algo que a mediano plazo valió más: una medida exacta de la distancia entre nuestro estándar y el estándar internacional.
La acreditación llegó por la vía difícil. Las medallas de oro de RoboGames 2024, en San José, California, nos abrieron la invitación formal al torneo japonés — el primer pase de este tipo en la historia de nuestra sociedad de robótica.

Viajaron nuestros cofundadores Jesús David Gómez Oropeza y Fernando Josué Muñoz Márquez, ambos de Ingeniería Mecatrónica en CETYS Universidad campus Tijuana, y Fernando además como entonces presidente de la Sociedad de Robótica CETYS (SRC). Los acompañaron Valeria Amezcua Sánchez, Jorge Arturo Ramírez Osorio, Abraham Cerrillo López y el Dr. Jesús Antonio Camacho, que sostuvieron logística, documentación y trabajo de pits durante los tres días.
«Gracias a Dios por la gran bendición de tener a dos grandes ingenieros en mi equipo» — David Avendaño
Competir en el Kokugikan reordena la escala de todo. El torneo reparte los combates en varios dohyos simultáneos bajo pantallas gigantes con repetición en vivo, con gradas llenas y un calendario que no espera a nadie. Es la referencia mundial de la disciplina: ahí se define, en la práctica, qué significa que un minisumo esté «terminado». No por nada el lema impreso en el muro de la sede es «未来を拓く戦いがここにある»: aquí está la batalla que abre el futuro.

Homologación: 500 gramos sin margen de discusión
Competimos en la categoría de 500 g autónomo, con el límite de planta de 10 × 10 cm. La inspección técnica japonesa no negocia: báscula certificada, calibrador de dimensiones y verificación pieza por pieza antes de que el robot pueda subir a competir. Mini Fox Mk 2 —diseñado y construido íntegramente por nosotros— pasó la báscula en 478 gramos, 22 g por debajo del límite, y entró en el calibrador sin tocar los topes.

Quedamos registrados como VA34 — Sociedad de Robótica CETYS, «MiniFox». Ver el nombre de nuestra sociedad impreso en una tarjeta de combate japonesa, junto a equipos de más de veinte países, sigue siendo uno de los momentos más importantes del proyecto.

El combate que no arrancó
Y aquí la parte que importa contar completa: en el combate de apertura, Mini Fox Mk 2 no llegó a iniciar. El receptor del módulo de arranque —el sensor infrarrojo que recibe la señal oficial de inicio— quedó saturado por la iluminación ambiental de la arena. La orden de salida se dio, el robot no la leyó, y el combate se resolvió sin que nuestra ingeniería llegara a tocar el dohyo.

No hay asterisco que ponerle. En robótica competitiva un robot que no arranca es un robot que perdió, y la responsabilidad del arranque es del diseño. Lo que sí hubo fue un diagnóstico limpio y accionable: nuestro receptor había sido validado bajo iluminación de taller y de torneos regionales, no bajo el barrido de luz de un estadio con pantallas LED de varios metros y con iluminación de televisión. La condición de prueba estaba mal elegida desde México.
Lo que Tokio cambió en cómo diseñamos
Ese fallo se convirtió en criterio de diseño permanente en FDJ Robotics, y hoy vive en cosas concretas:
- Robustez óptica por defecto. Apantallamiento físico de los receptores, filtrado de infrarrojo y validación obligatoria bajo iluminación agresiva —no solo bajo la luz del taller— antes de dar por cerrado cualquier subsistema que dependa de luz. Es el mismo criterio con el que caracterizamos nuestros sensores de línea LS1, para que el borde del dohyo se lea igual de bien en una pista de taller que bajo reflectores.
- Tolerancias de maquinado. Ver la repetibilidad de los equipos japoneses nos movió a cerrar tolerancias en CNC y a estandarizar componentes en lugar de ajustarlos robot por robot. De ahí salieron nuestros rines de aluminio maquinados, dimensionalmente consistentes de lote a lote.
- Tracción como variable medida. Empezamos a tratar la formulación del compuesto de las llantas —dureza, adherencia y comportamiento después de decenas de impactos— como un parámetro caracterizado y no como una decisión estética. Ese trabajo terminó en el kit de rines con llantas de alto agarre que fabricamos hoy.
- Protocolo de competencia. Homologación, prueba de arranque y comportamiento en pista se revisan como lista de verificación previa a cada ronda, no como improvisación en pits.
El cierre de esa historia llegó menos de un año después: con esos criterios ya incorporados, Mini Fox consiguió el segundo lugar nacional en MECAMEX 2025 y con él la acreditación internacional rumbo a RoboChallenge 2026. La lección de Tokio se cobró en Querétaro.
Gracias
Este viaje no lo sostuvo una sola institución. Gracias a RamPack, Flute, Avit Soluciones, Electrón, Pacific Metals, E-Robots, Taller Industrial Muñoz, DICEI y Ecolohosting por respaldar a un equipo estudiantil que se atrevió a inscribirse en Japón. Y gracias a Dios por un resultado que, sin medalla, terminó siendo el punto de inflexión técnico de todo lo que vino después.
Hoy diseñamos y fabricamos en Tijuana con el estándar que fuimos a medir al Kokugikan. Si estás preparando tu propio minisumo, en la tienda están los mismos componentes que nacieron de estas lecciones.
Ponlo en práctica
Encuentra componentes probados en competencia en nuestra tienda, o sigue explorando la comunidad.